跳到主要内容

具身智能实践基地

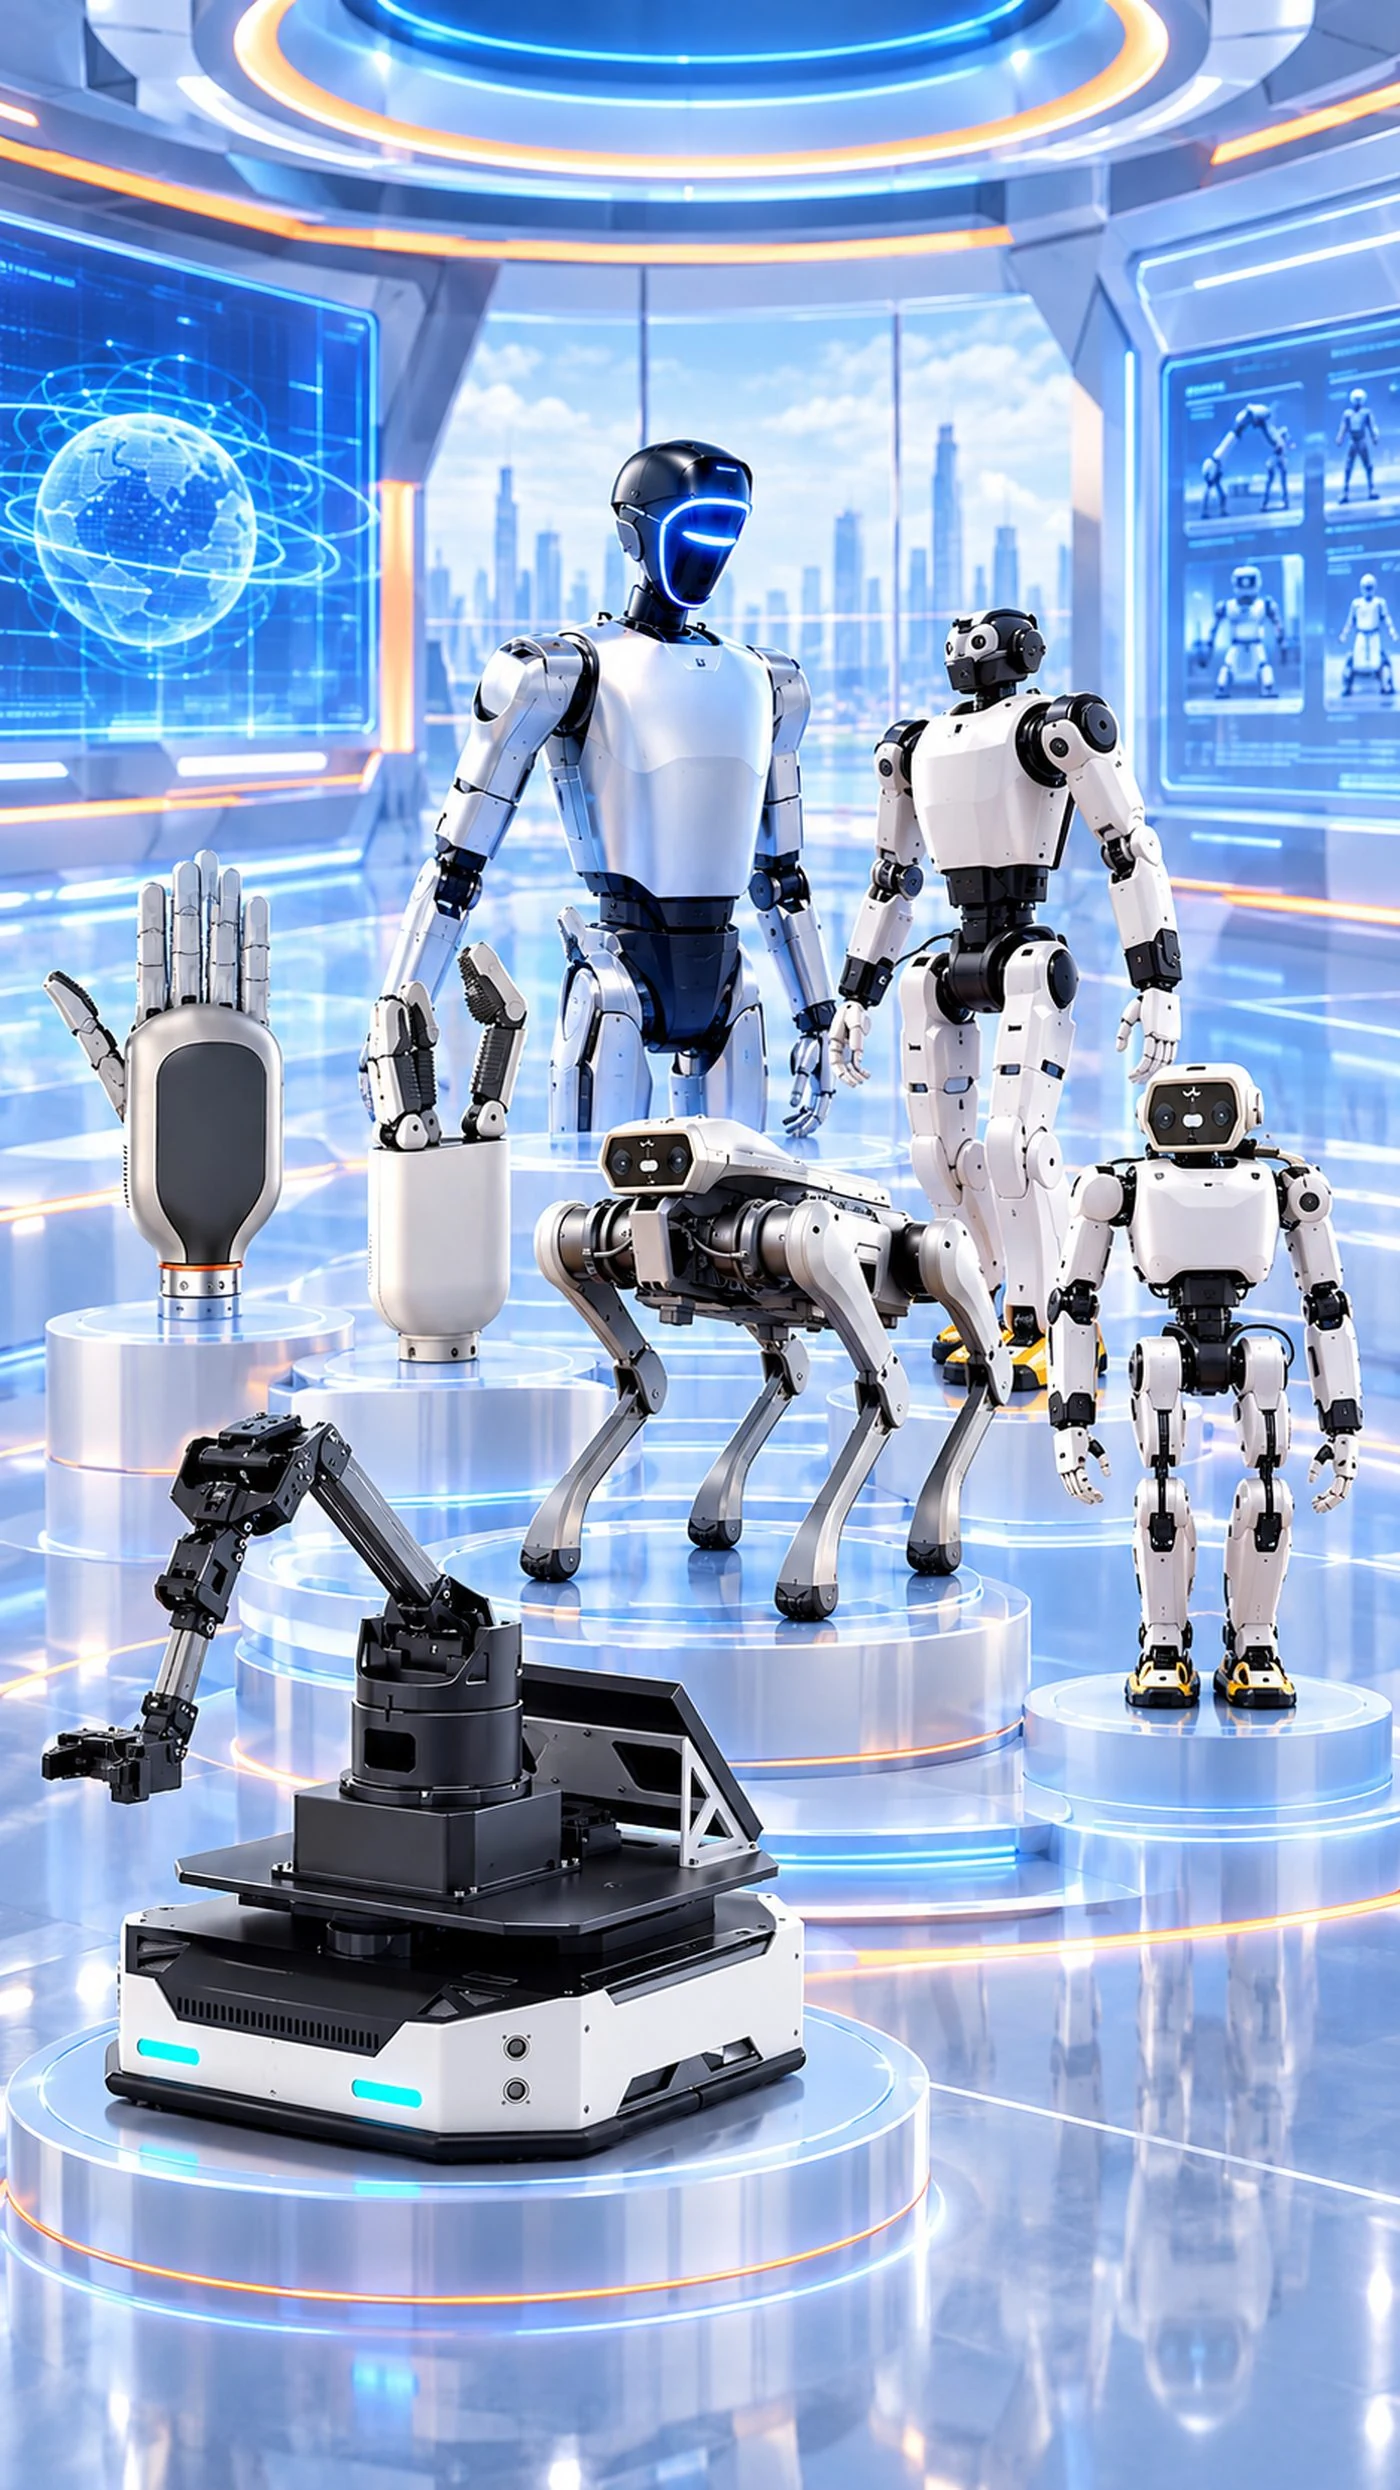
灵巧手 · 四足 · 移动复合 · 人形,四类实机与课程一体交付

面向高校具身智能与机器人工程专业,提供灵巧操作、四足移动、移动复合与人形四类实机平台,配套三级递进课程体系与师资服务,先仿真后实机。

申请试用
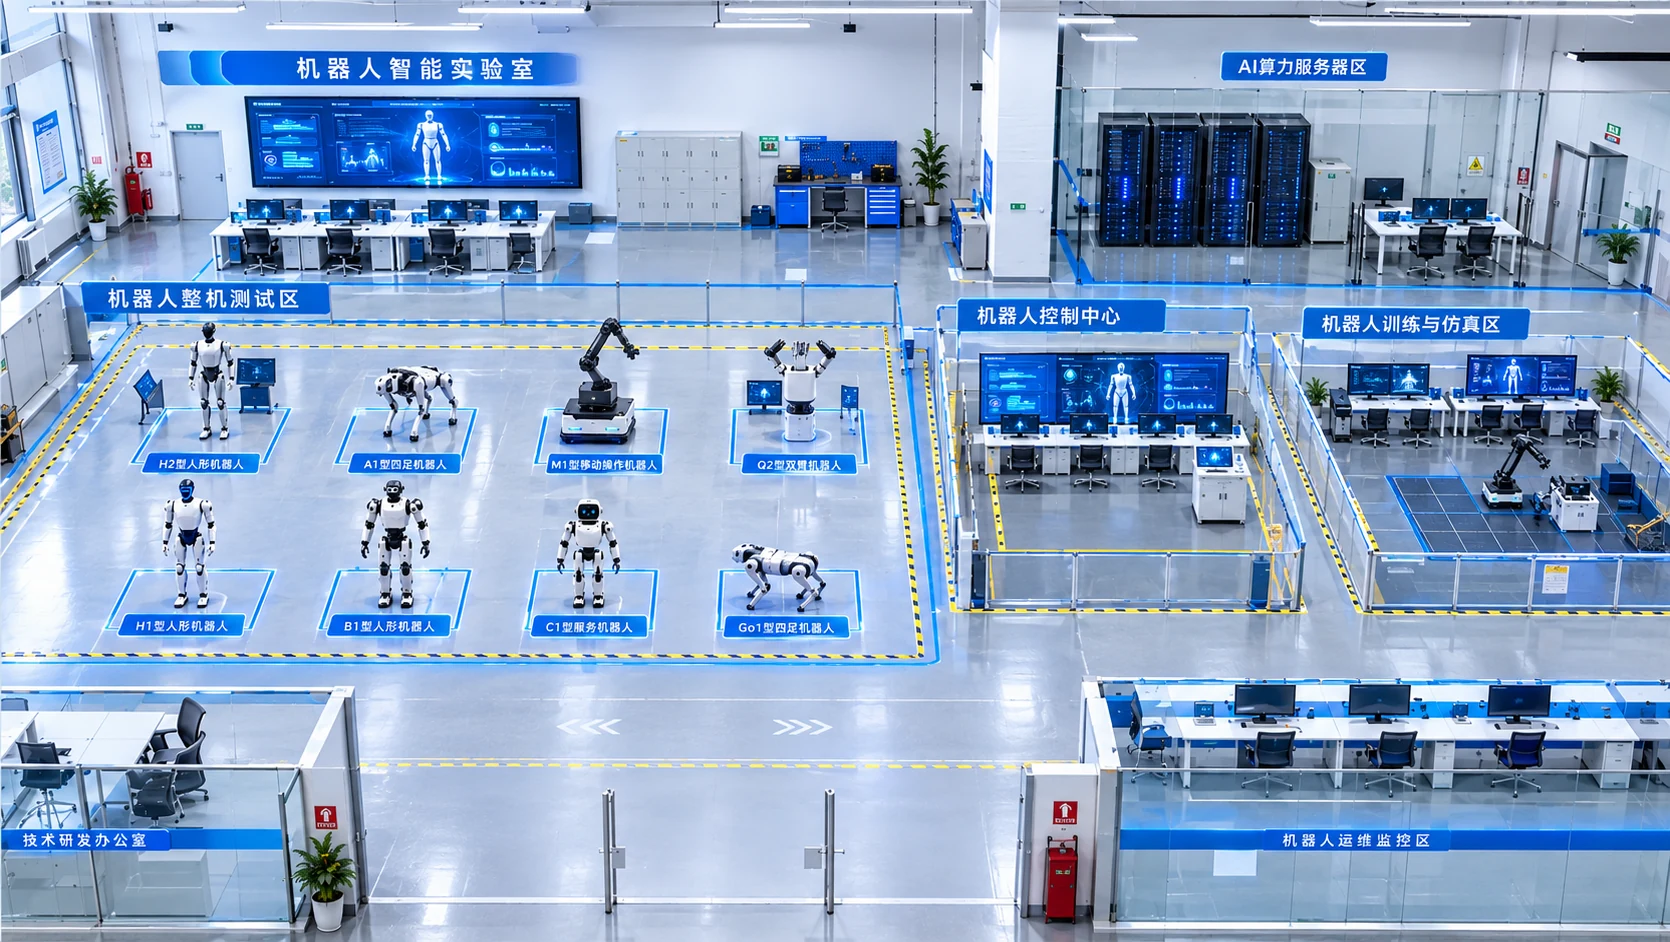
具身智能实践基地主视觉 1670×942

具身智能实训室架构

自下而上四层:算力基础设施托底,平台服务层提供开发教学环境,教学型承接课程实训与竞赛, 研发型面向科研团队与二次开发。左侧是五类实机平台各自对应的落地场景。

四层架构
04研发型
面向科研团队与二次开发 · 本体 SDK 开放 · VLA / 强化学习
03教学型
面向课程实训与竞赛训练 · 4 类实机平台 · 15 门课 · 167 个实验
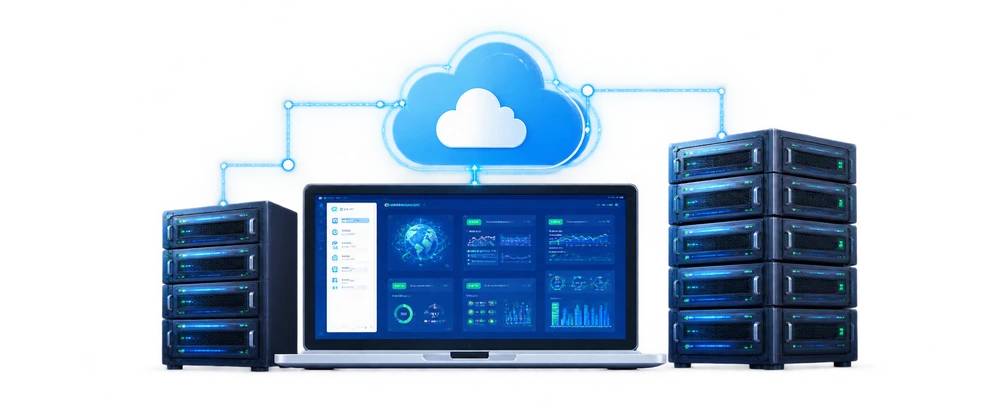
02平台服务层
具身智能开发教学平台
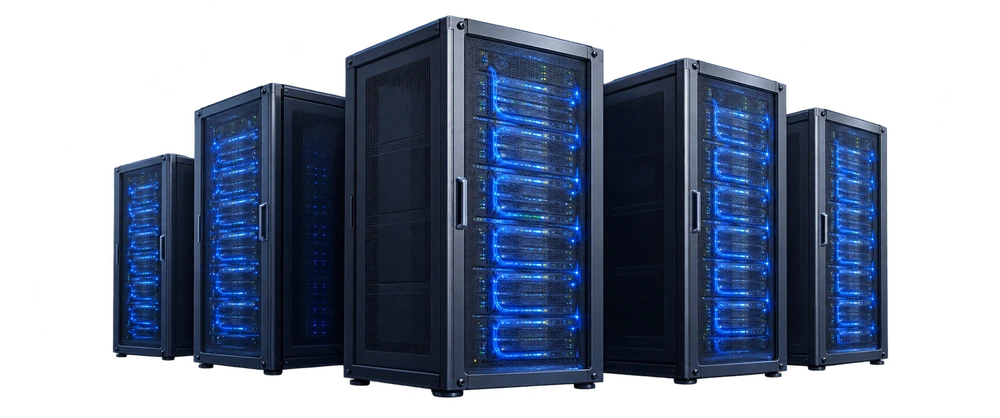
01算力基础设施
高性能算力服务器
示范应用场景
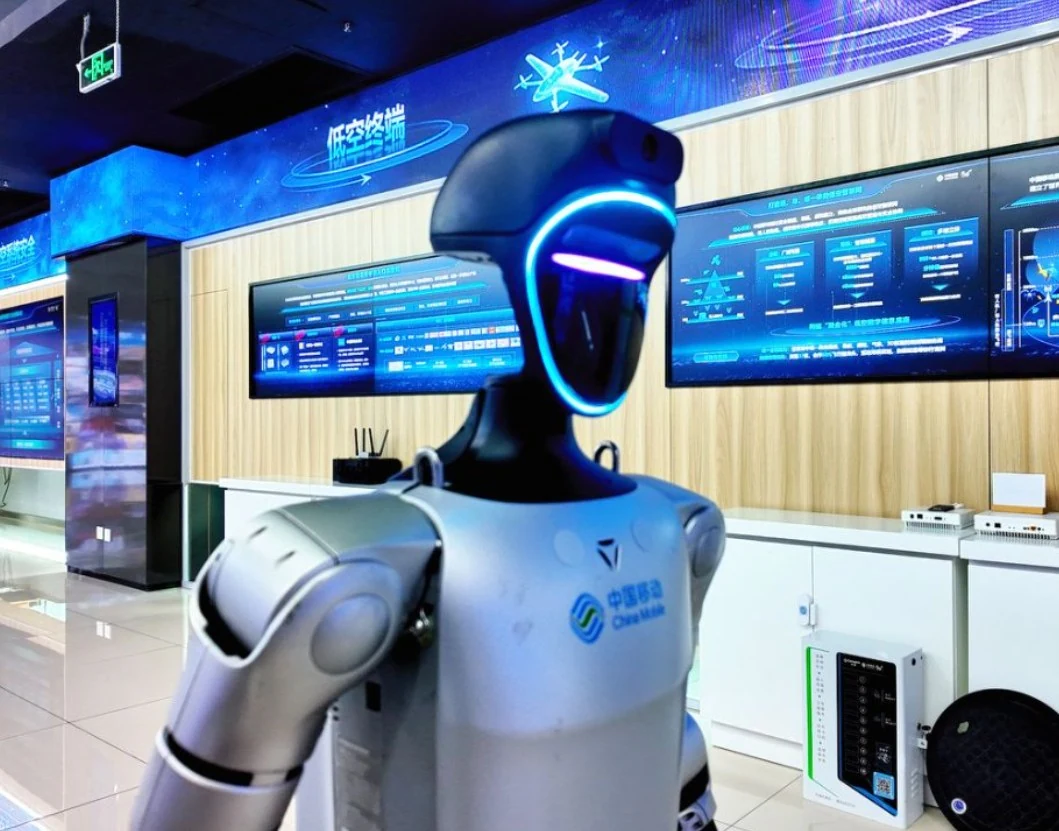
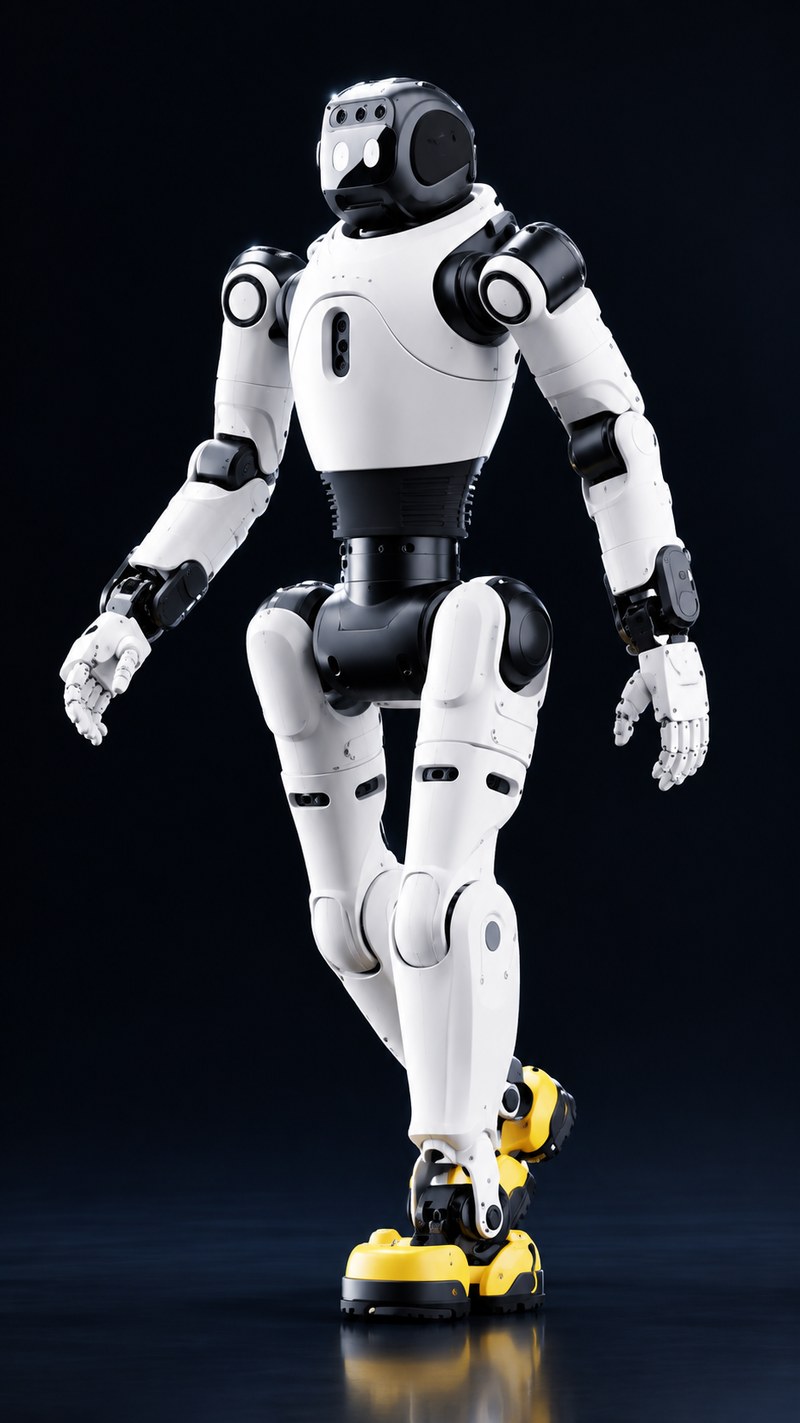
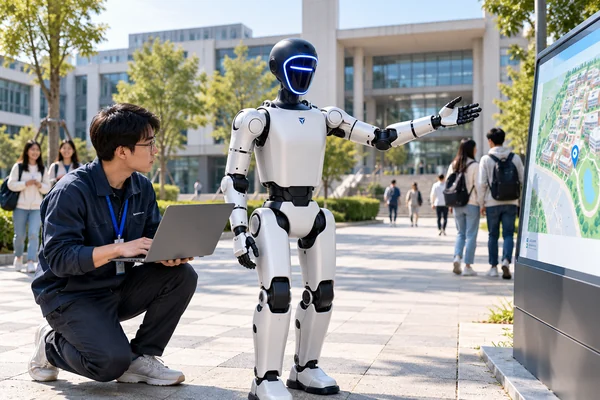
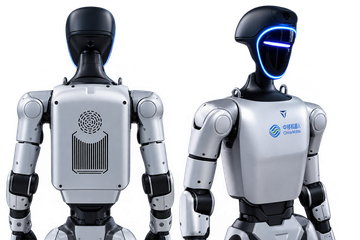
  1. 人形机器人(开发版) 31 自由度 —— 校园智能导览与互动
    校园智能导览与互动
    人形机器人(开发版) · 31 自由度
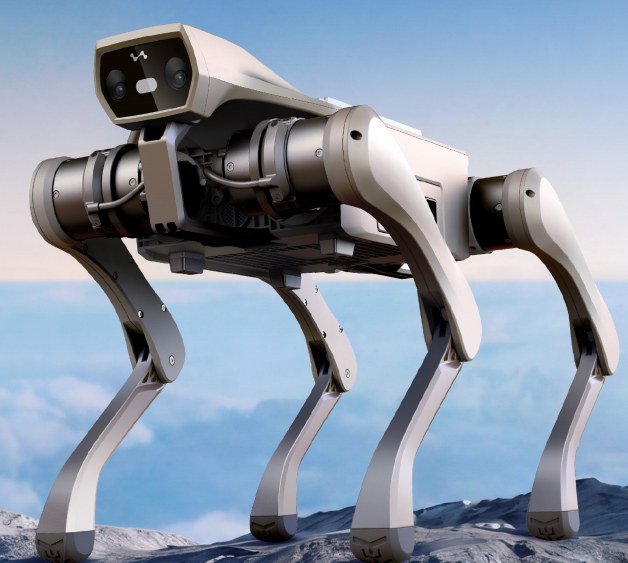
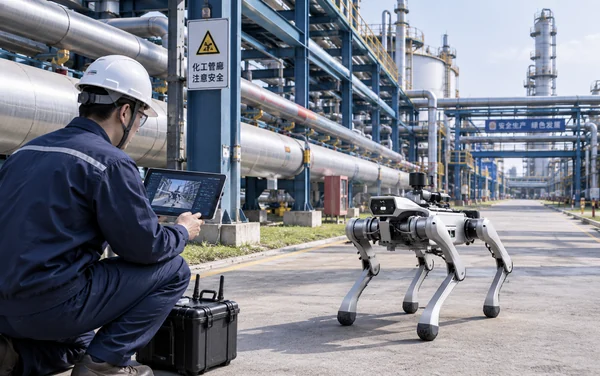
  2. 四足机器狗 Cyvet —— 化工园区管廊智能巡检
    化工园区管廊智能巡检
    四足机器狗 · Cyvet
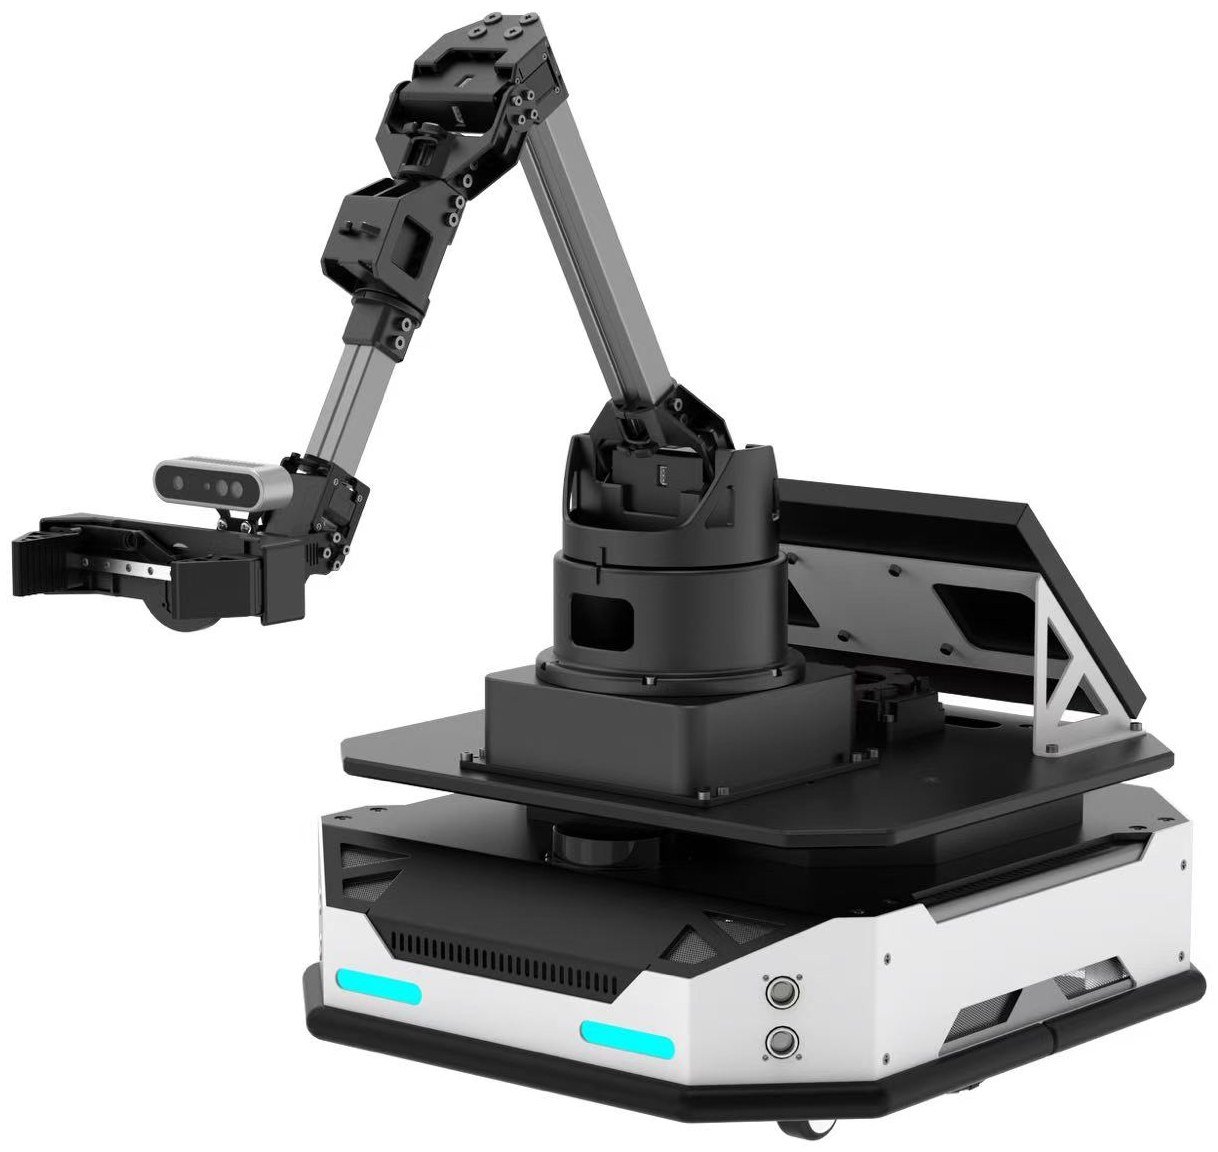
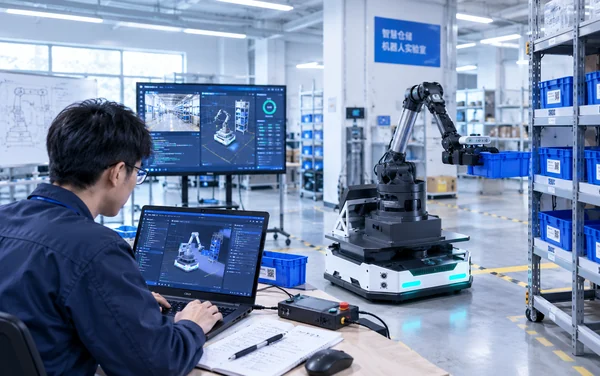
  3. 移动复合机器人 ROSlander —— 智慧仓储料箱搬运
    智慧仓储料箱搬运
    移动复合机器人 · ROSlander
课程案例资源库
  1. 01ROS2 基础课程
  2. 02底盘运动控制课程
  3. 03运动控制课程
  4. 04深度相机基础教程
  5. 05激光雷达课程
  6. 06建图与导航课程
  7. 07ROS 与 OpenCV 教程
  8. 08视觉机械臂课程
  9. 09机械臂视觉应用课程
  10. 10MoveIt 与 Gazebo 仿真课程
  11. 11语音控制课程
  12. 12ROS + 机器学习课程
  13. 13无人驾驶课程
  14. 14移动机器人综合实践
  15. 15AI 大语言模型课程
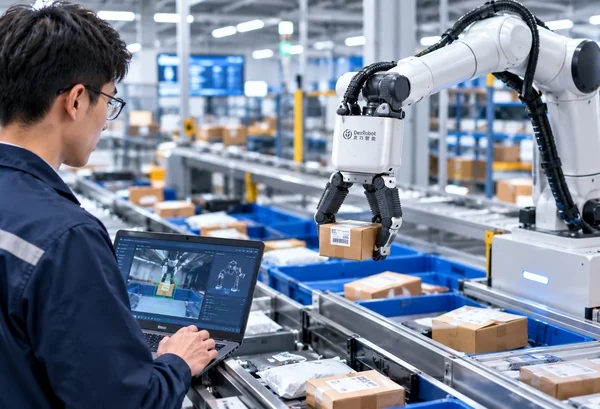
三指灵巧手 DexHand021 S —— 物流分拣中心包裹分拣
物流分拣中心包裹分拣
三指灵巧手 · DexHand021 S

核心功能

教学与科研设备矩阵

灵巧手、四足机器狗、移动复合机器人三类教学实机,加人形机器人三档科研平台,均为可二次开发的开放平台。

七个功能分区

按「教学与科研分域」规划:教学域四区(数据采集 / 算法训练 / 移动实训 / 运行维护)+ 科研域三区。

三级递进课程体系

8 大模块、15 门课程、167 个实验,从入门到综合项目逐级递进,并给出课程—设备支撑关系。

课程与师资交付

配套实验指导书、装配与教学视频、综合实践案例,并提供师资培训与设备选型咨询。

TEACHING PLATFORM

教学设备

面向一、二级课程:从设备认知到专项技能。看点是能教什么—— 4 类实机覆盖「灵巧操作 + 移动」,每台都对应明确的课程方向, 可直接排入实训课表;全部为开放平台,支持 ROS2 与 Python / C++ 二次开发。

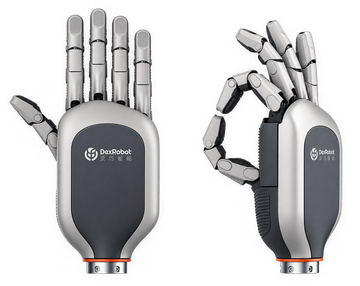
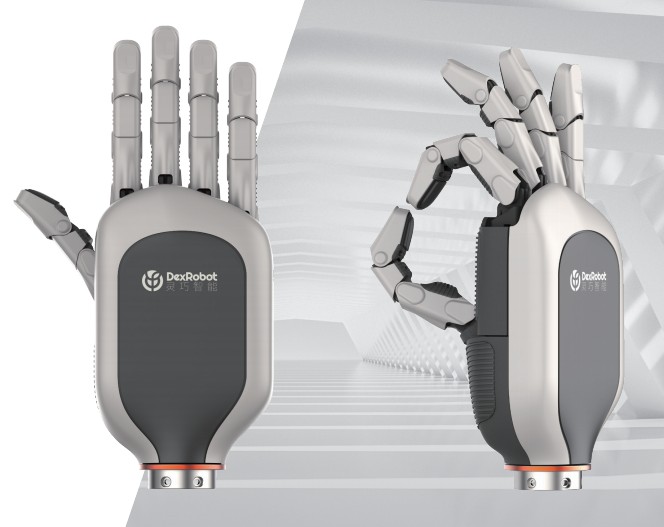
五指灵巧手 DexHand021

五指灵巧手

教学

DexHand021

19 自由度仿人灵巧手,带触觉与接近觉,底层开放

支撑课程方向
  • 灵巧操作类实验教学(手型规划与抓握策略)
  • 抓取姿态与指间协同控制
  • 触觉 / 接近觉感知与算法研发
  • 模仿学习与灵巧操作算法实验
关键指标
  • 19 自由度(12 主动 + 7 被动),自重 1 kg,腱绳传动
  • 重复定位精度 ±0.15 mm,指尖力 ≥12 N,抓握力 ≥38 N,整手负载 5 kg
  • 触觉:法向 0–20 N(分辨率 0.1 N,精度 ±2% F.S.),接近觉 ≥1 cm
  • 支持 15 类以上类人手抓握;底层开放,支持 Python / C++ / ROS 二次开发
对接岗位方向:科研攻关 · 算法开发
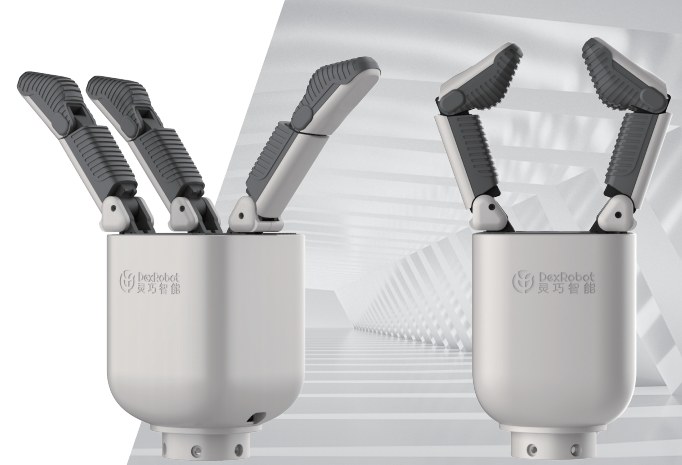
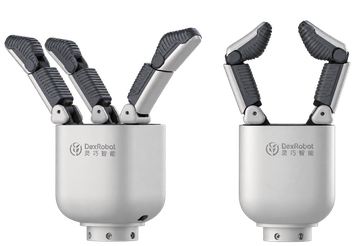
三指灵巧手 DexHand021 S

三指灵巧手

教学

DexHand021 S

8 自由度、内置 5MP 视觉的三指灵巧手

支撑课程方向
  • 入门灵巧操作与规模化批量实训
  • 抓取姿态控制
  • 手眼标定与视觉伺服
关键指标
  • 8 自由度(4 主动 + 4 被动),自重 0.6 kg,齿轮 + 腱绳 + 连杆
  • 指尖力 >10 N;负载额定 2.5 kg / 最大 5 kg;最小抓握直径 ≤30 mm
  • 标配位置与视觉:5 MP / 30 FPS / FOV 76° / 最小工作距离 6 cm
  • CANFD / RS485;可选配法向力、切向力与接近觉
对接岗位方向:基础教学 · 批量实训
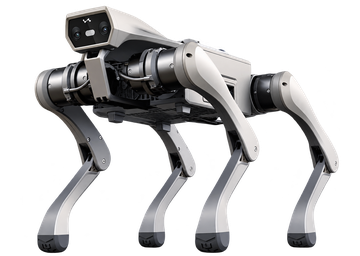
四足机器狗 Cyvet

四足机器狗

教学

Cyvet

12 自由度四足平台,重载、可上装、接口开放

支撑课程方向
  • 四足运动控制与综合实训
  • 步态控制与复杂地形通过性调试
  • SLAM 建图与自主导航巡检
  • 巡检任务设计与验证
关键指标
  • 12 自由度;整机约 15 kg(含电池);最大载荷约 20 kg(负载自重比 1.3:1)
  • 速度 0–3 m/s;续航最大 5.5 h(空载);连续攀爬楼梯高度 17 cm
  • 关节峰值扭矩 60 N·m / 额定约 18 N·m;双目高清宽动态相机
  • 端侧算力可选 Orin 67 / 117 / 157 TOPS;对外接口 RJ45、USB Type-C ×2、DC 12V(≤36W)/ 24V(≤120W)
对接岗位方向:巡检运维 · 科研开发
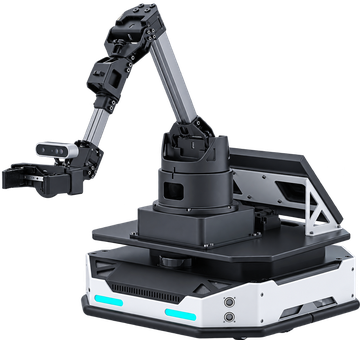
移动复合机器人 ROSlander

移动复合机器人

教学

ROSlander

6 自由度机械臂 + 双 3D 相机 + 激光雷达的移动复合平台

支撑课程方向
  • 机器人基础开发:ROS2 通信 · URDF 建模 · TF2
  • 底盘运动控制与运动学(差速 / 麦克纳姆轮)
  • 感知与导航:激光雷达 · 深度相机 · SLAM · AMCL
  • 视觉机械臂与三维空间任意抓取
  • 语音控制与多模态交互
  • 无人驾驶与移动机器人综合实训
关键指标
  • 6 自由度机械臂(末端负载 ≥500 g,旋转半径 ≥430 mm);整机 ≤5.5 kg
  • 双 3D 深度相机:机械臂末端 0.25–2.5 m、支架顶端 0.6–8 m
  • 激光雷达 0.05–18 m(扫描频率 ≥10 Hz,角分辨率 ≤0.12°)
  • 6 路麦克风(拾音 ≥10 m,声源定位 ≤1°);算力 ≥67 TOPS;四轮差速 / 麦轮双模式
对接岗位方向:物流分拣 · 产线集成

RESEARCH PLATFORM

科研设备

面向三级综合创新与科研训练。看点是能开发什么、能实现什么课题—— 同一本体平台按自由度与开放程度分 3 档, 从多模态交互与动作编排,到 VLA 模型训练微调、强化学习与仿真调优, 承载课题研究与竞赛训练。

人形机器人(基础版) 23 自由度

人形机器人(基础版)

科研

23 自由度

127 cm / 35 kg 人形平台,面向基础操控与编程开发

可开展课题方向
  • 全身控制与动作编排研究
  • 多模态交互应用开发:人脸识别 · 语音唤醒 · 地图导航
  • 导览讲解与科普接待类应用研究
  • 拟人动作库与多音色情感识别实验
关键指标
  • 23 自由度(单腿 ≥6、腰部 ≥3、单臂 ≥7);127 × 45 × 30 cm;35 kg(含电池)
  • 行走 2 m/s;手部负重 3 kg;续航 2 h(充电约 1 h)
  • WiFi 6 / 蓝牙 5.2 / 4G / 5G;配套 5G 背包(RTK、4 MIC、大功率音响、视听计算单元)
  • 语音 / 视觉 / 肢体三类交互;本体 SDK 开放,支持 OTA 升级
对接岗位方向:服务场景 · 人机交互
人形机器人(高级版) 29 自由度

人形机器人(高级版)

科研

29 自由度

自由度提升至 29,面向更复杂运动与表演编排

可开展课题方向
  • 复杂动作库与表演编排研究(业界多项舞蹈可灌入)
  • 可视化任务编排:Web 拖拽生成讲解剧本
  • 5G 集中化远程控运与集群管理
  • 多机协同表演与状态监控实验
关键指标
  • 29 自由度;其余规格与基础版一致(127 × 45 × 30 cm / 35 kg / 2 m/s / 2 h)
  • 支持灌入舞蹈表演与更复杂的上肢动作编排
  • 5G 背包 + 可视化任务编排:Web 拖拽组合讲解词、动作与第三方服务
  • 本体 SDK 开放、OTA 升级;支持集群远程控运与状态监控
对接岗位方向:服务场景 · 人机交互
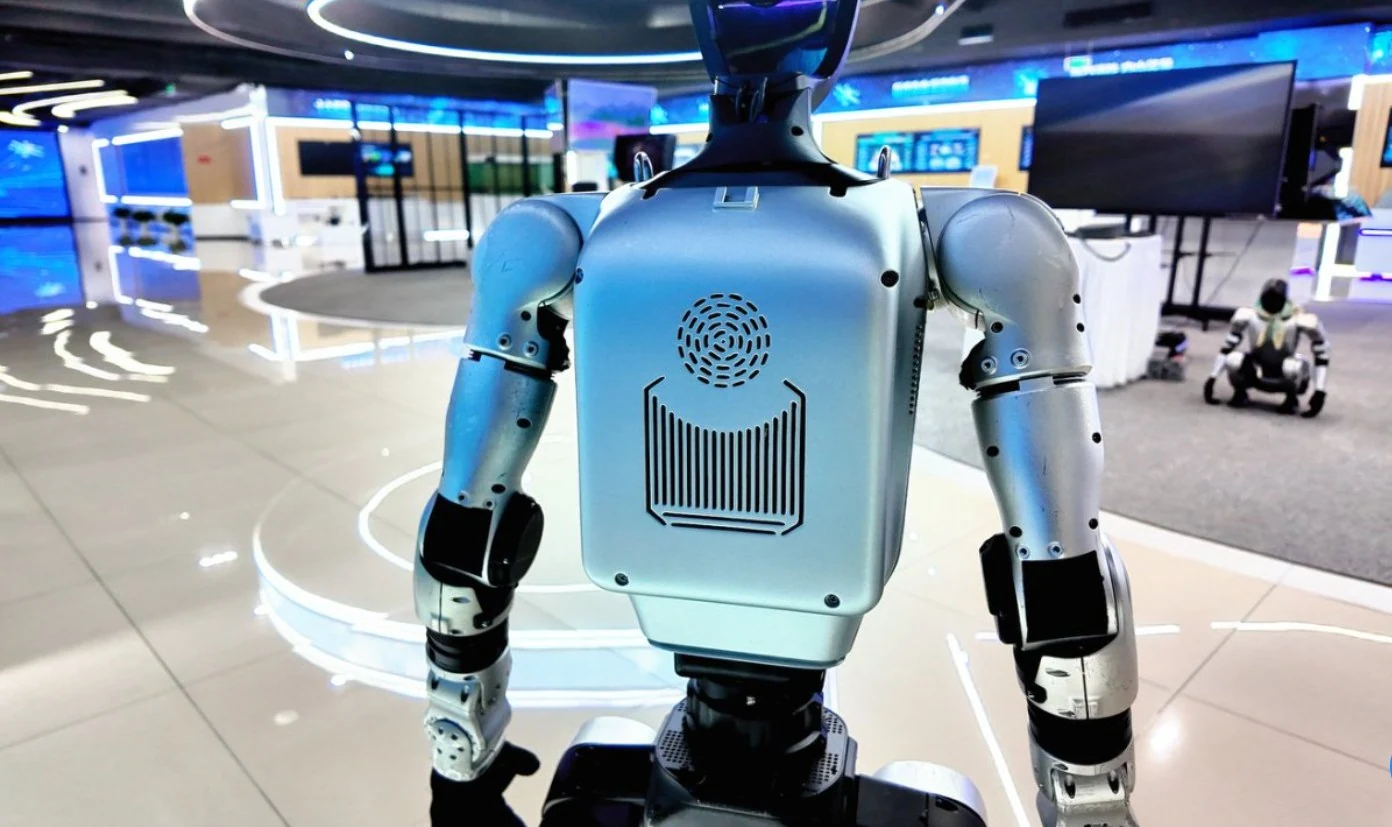
人形机器人(开发版) 31 自由度

人形机器人(开发版)

科研

31 自由度

31 自由度科研开发平台,传感与交互配置最完整

可开展课题方向
  • 本体二次开发:SDK 调用与自定义全身动作
  • VLA 模型训练与微调、强化学习与模仿学习
  • 多传感器融合:激光雷达 · RGBD · 双目 · 触摸
  • 数字孪生与仿真调优、算法效果评测
  • 多模态主动交互与群控表演编排
关键指标
  • 31 自由度(腰 3 / 单臂 7 / 单腿 6 / 头 2);下肢走跑、坡道通行、上下台阶、平躺站起
  • 传感:激光雷达 ×1、RGBD 相机、前视双目 RGB、后视单目 RGB、交互 RGB 摄像头、触摸传感器
  • 板载 Orin NX 算力;表情交互屏;支持自动回充与机器人固定
  • 多模态识别(物体 / 环境 / 人物 / 着装)与主动交互;支持灵巧手动作与群控表演;本体 SDK 开放
对接岗位方向:科研攻关 · 算法开发

实训室功能分区

按「教学与科研分域」规划:教学域按「采集 → 训练 → 移动 → 运维」串联成教学流程, 科研域独立保障供电与网络;两域物理分隔,但共用软件工具链与数据链路。

教学域 · 4 个功能区

数据采集区

多模态数据采集、清洗与质量审核,构建真实场景数据闭环

设备:五指 / 三指灵巧手

  • 传感器采集与同步校准
  • 数据清洗、标注与质量审核
  • 数据集构建与管理

算法训练区

承接采集数据开展模型训练与仿真验证

设备:移动复合机器人 + 仿真环境

  • 模仿学习与强化学习训练
  • Gazebo / MoveIt2 仿真验证
  • 模型部署与真机验证

移动实训区

四足运动控制与移动机器人实训

设备:四足机器狗 + 移动复合机器人

  • 步态控制与运动调试
  • 移动平台建图与导航(复合机器人)
  • 视觉跟随与任务流程设计

运行维护区

整机拆装、电控调试与故障诊断

设备:教学设备整机与备件

  • 机械拆装与自由度校准
  • 电控调试与算法验证
  • 故障诊断与安全运维

科研域 · 3 个功能区

人形交互研发区

人形机器人(三档)+ 5G 开发背包

人形本体二次开发与多模态交互研发

  • 全身控制与动作编排
  • 多模态交互开发
  • 导览讲解应用研究

具身智能开发平台区

人形 / 四足 / 移动平台三套开发环境

开放算力与算法开发环境

  • VLA 模型训练与微调
  • 强化学习与模仿学习
  • 数字孪生与仿真调优

成果验证与赛事区

科研设备 + 赛事模拟场景 + 展示工位

科研与竞赛成果验证、展示与路演

  • 算法效果评测
  • 竞赛赛项训练
  • 成果展示与科普接待

课程体系

01

入门层

Python 与嵌入式 Linux、ROS2 通信机制、机器人本体认知与安全操作。

02

进阶层

感知与传感器融合、运动控制与步态、机械臂运动学与视觉抓取、移动平台建图与导航。

03

综合层

边缘端模型部署、多机协同、面向真实场景的具身智能综合项目与竞赛训练。

课程与实验规模

8
大课程模块
15
门课程
167
个实验(可逐条核对)
查看完整课程与实验清单

核心优势

四类实机覆盖「操作—移动—交互」,一套课程贯通
设备均为开放平台,支持 ROS2 / Python / C++ 二次开发
教学域与科研域物理分隔,但共用软件工具链与数据链路
配套 167 个可逐条核对的实验与师资培训,开课门槛低

想确认哪套具身智能配置适合贵校?

提交单位名称与工号后,我们会结合课程与场地条件给出设备选型与布局建议。